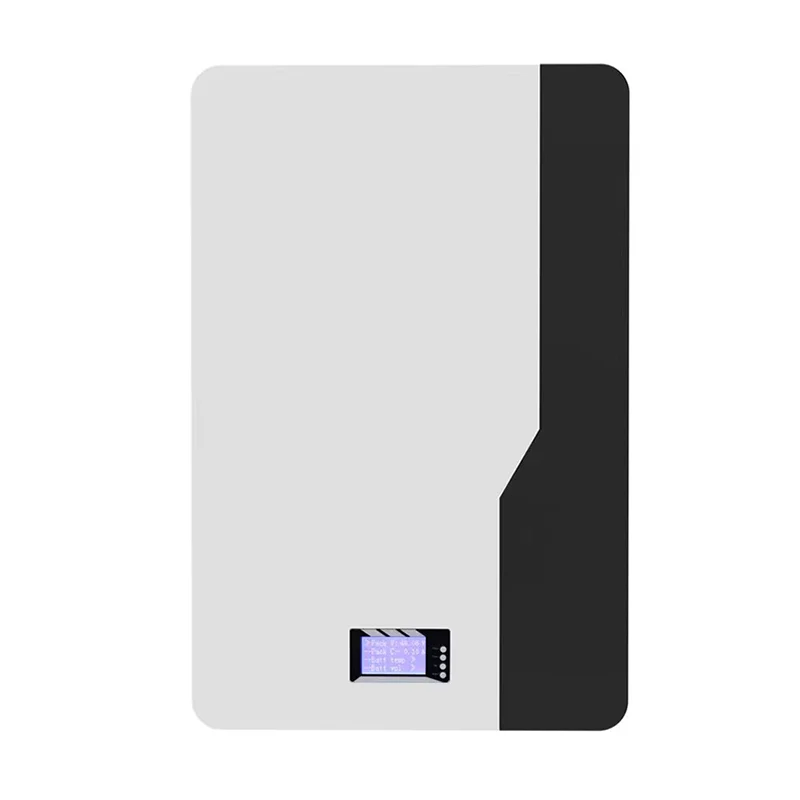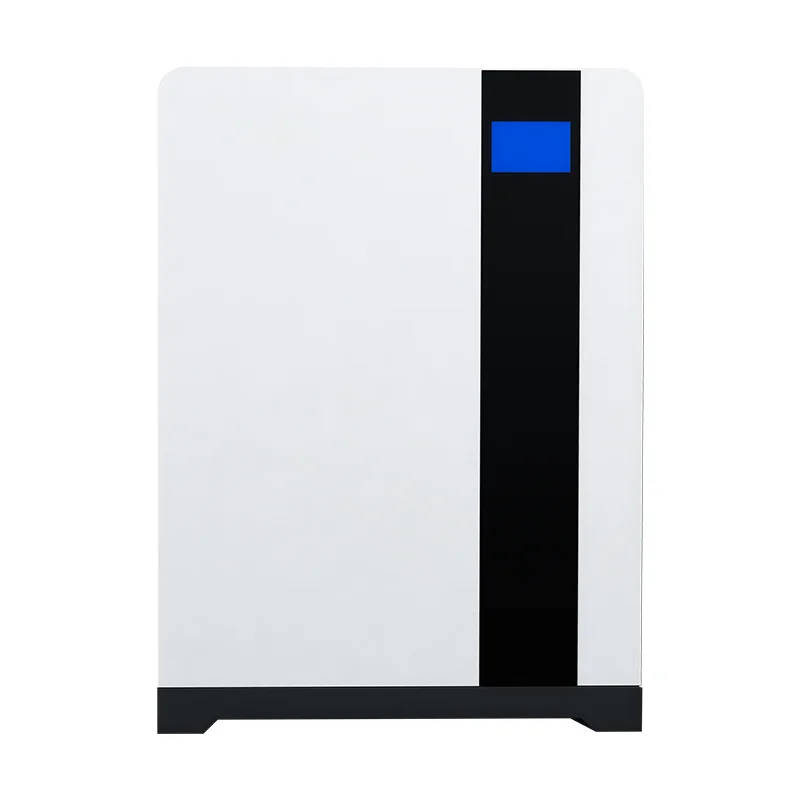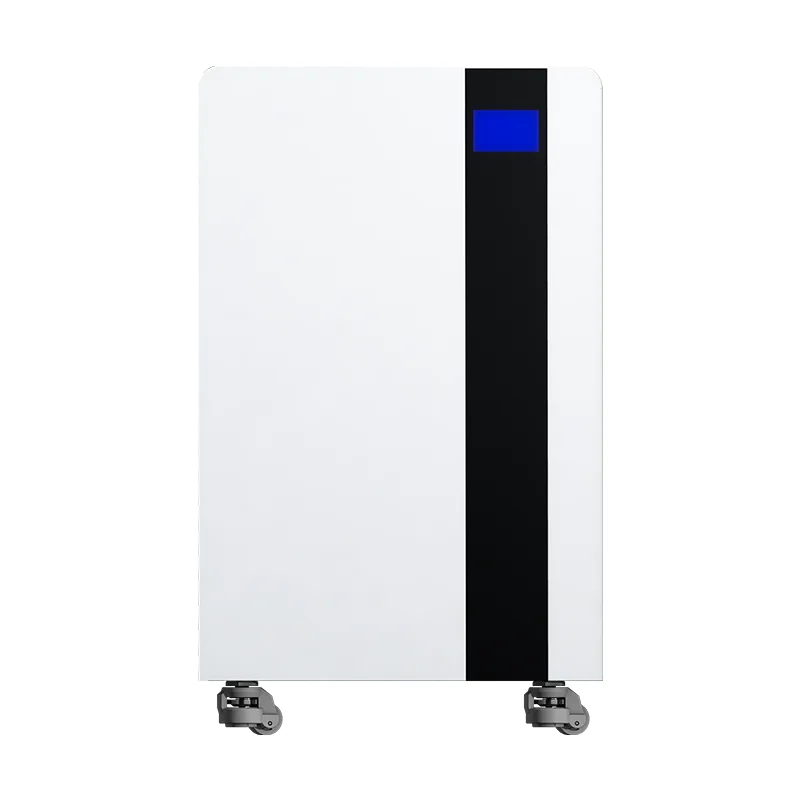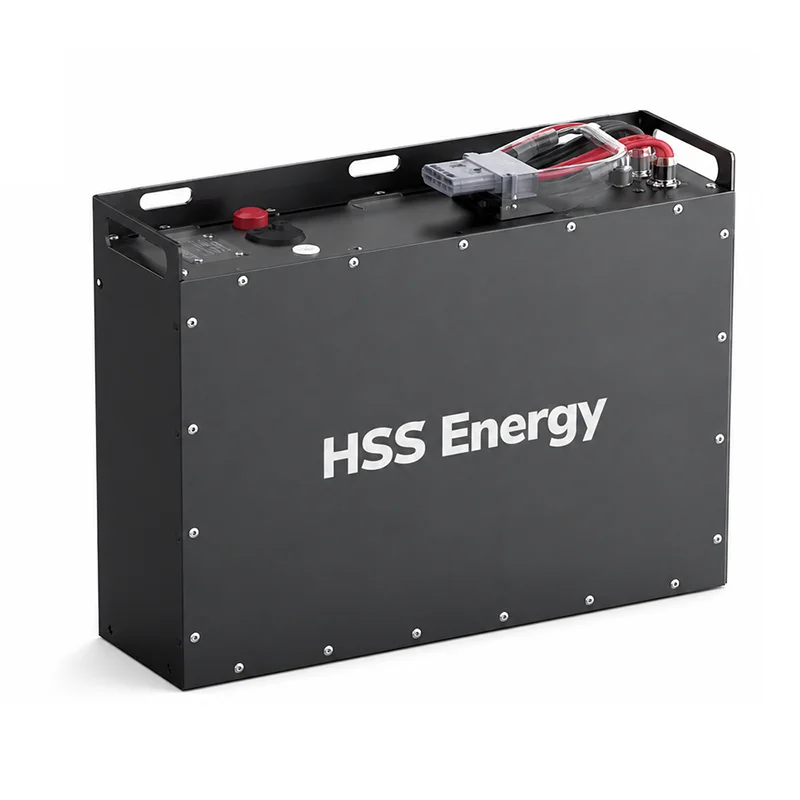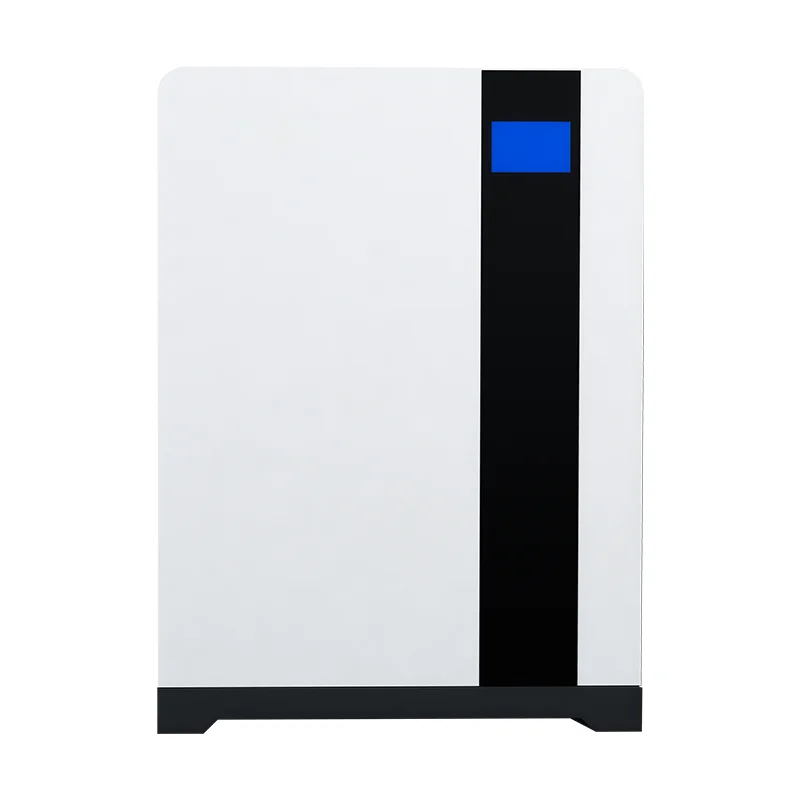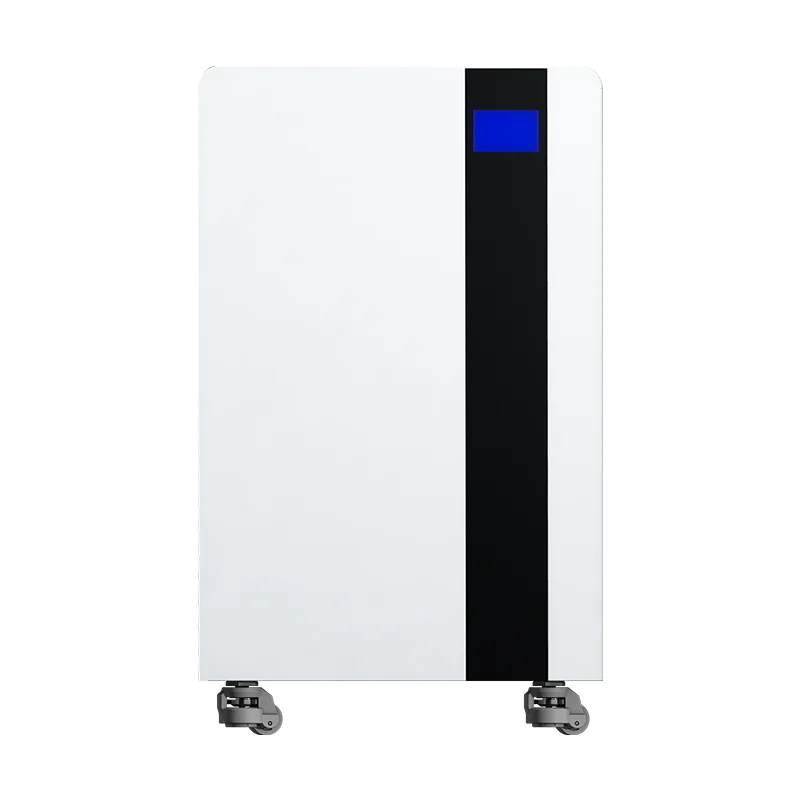
แบตเตอรี่ AGV หรือหุ่นยนต์เคลื่อนที่ต้องทำมากกว่าการบรรลุเป้าหมายแรงดันไฟฟ้าและความจุ ระยะเวลาการทำงาน กระแสเร่งความเร็ว หน้าต่างการชาร์จ ขนาดช่องใส่แบตเตอรี่ การสื่อสารกับตัวควบคุมยานพาหนะ และกำหนดการทำงาน ล้วนส่งผลต่อการออกแบบบรรจุภัณฑ์ขั้นสุดท้าย HSS Energy พัฒนาระบบแบตเตอรี่ลิเธียมตามโครงการสำหรับ AGVs, AMRs และอุปกรณ์หุ่นยนต์เคลื่อนที่ โดยมีพารามิเตอร์ทางไฟฟ้า เครื่องกล และการสื่อสารที่ได้รับการยืนยันเทียบกับการใช้งาน
|
โฟกัสการใช้งาน |
เคมีแบตเตอรี่ |
กำลังชาร์จ |
บูรณาการ |
|
AGV / AMR / หุ่นยนต์เคลื่อนที่ |
แพลตฟอร์มอ้างอิง LiFePO4 |
การชาร์จด้วยตนเอง / ท่าเรือ / โอกาสในการชาร์จตามโครงการ |
CAN / RS485 และอินเทอร์เฟซที่กำหนดโดยโครงการ |
AGV สองเครื่องที่ใช้แรงดันไฟฟ้าเดียวกันอาจต้องใช้ชุดแบตเตอรี่ที่แตกต่างกันมาก AMR ของคลังสินค้าขนาดเบาอาจทำงานที่กระแสไฟปานกลางเป็นเวลานาน ในขณะที่ AGV สำหรับการขนส่งอาจมีเหตุการณ์กระแสไฟสูงในระยะสั้นระหว่างการเร่งความเร็ว การยก หรือการดำเนินการทางลาด จึงต้องกำหนดแบตเตอรี่จากรอบการทำงาน
|
ข้อมูลทางวิศวกรรม |
สิ่งที่กำหนด |
|
แรงดันไฟฟ้าในการทำงานของยานพาหนะ |
การกำหนดค่าซีรีส์และแรงดันไฟฟ้าของเครื่องชาร์จ |
|
โหลดเฉลี่ยและชั่วโมงการทำงาน |
พลังงานและรันไทม์ที่ใช้งานได้ที่ต้องการ |
|
โหลดสูงสุดและระยะเวลาสูงสุด |
ความสามารถปัจจุบันของ BMS, เซลล์, สายเคเบิล และตัวเชื่อมต่อ |
|
ช่องใส่แบตเตอรี่/พื้นที่ติดตั้ง |
ขนาดกรอบหุ้ม ตำแหน่งขั้วต่อ และโครงร่างทางกล |
|
หน้าต่างการชาร์จ |
ชาร์จกระแสและกลยุทธ์การชาร์จ |
|
ตัวควบคุมยานพาหนะ |
โปรโตคอลการสื่อสารและการทำแผนที่สัญญาณ |
|
สภาพแวดล้อมการทำงาน |
ข้อกำหนดด้านอุณหภูมิ เปลือกหุ้ม และการป้องกัน |
การกำหนดค่าต่อไปนี้ขึ้นอยู่กับข้อมูลอ้างอิง HSS ที่ให้มา พารามิเตอร์ที่ไม่ได้รับการแก้ไขในแหล่งข้อมูลจะยังคงได้รับการยืนยันจากโครงการ แทนที่จะกำหนดค่าทั่วไป
|
พารามิเตอร์ |
การกำหนดค่าอ้างอิง HSS / การยืนยันโครงการ |
|
ระดับแรงดันตลาด |
คลาส 24V |
|
แรงดันไฟฟ้าที่กำหนด |
25.6V |
|
การกำหนดค่า |
8S LiFePO4 |
|
ความจุ |
60อา |
|
พลังงานที่กำหนด |
1.536kWh |
|
การอ้างอิงค่าใช้จ่ายด้านบน |
29.2V (8 × 3.65V); ยืนยันโครงการโปรไฟล์เครื่องชาร์จขั้นสุดท้ายแล้ว |
|
วิธีการชาร์จ |
ซีซี-ซีวี; คู่มือ / ท่าเรือ / โอกาสในการชาร์จตามโครงการ |
|
ต่อเนื่อง / กระแสสูงสุด |
โครงการได้รับการยืนยันจากโหลด AGV และระยะเวลาสูงสุด |
|
การสื่อสาร |
สามารถเลือกโครงการ CAN / RS485 ได้ การทำแผนที่ยืนยันโดยโครงการ |
|
สิ่งที่แนบมา / น้ำหนัก |
โครงการได้รับการยืนยันหลังจากการตรวจสอบช่องใส่แบตเตอรี่ |
|
ตัวเชื่อมต่อ / พินเอาท์ |
กำหนดค่าโครงการแล้ว |
กำลังการผลิตเพียงอย่างเดียวไม่ได้กำหนดว่า AGV จะสามารถทำงานกะให้เสร็จสิ้นได้หรือไม่ ความต้องการพลังงานควรประเมินจากรอบการทำงานจริง รวมถึงการเดินทาง เวลาว่าง การเร่งความเร็ว การยกหรือโหลดเครื่องมือ และโอกาสในการชาร์จ ควรตรวจสอบกระแสไฟสูงสุดแยกจากการใช้พลังงานโดยเฉลี่ย
|
คำถามขนาด |
การตรวจสอบทางวิศวกรรม |
|
AGV ต้องทำงานนานแค่ไหนระหว่างการชาร์จ? |
ประมาณพลังงานที่ใช้งานได้จากรอบการทำงานมากกว่าความจุที่ระบุเพียงอย่างเดียว |
|
กระแสไฟวิ่งปกติเป็นเท่าไหร่? |
ตรวจสอบภาระความร้อนและการคายประจุอย่างต่อเนื่อง |
|
กระแสไฟฟ้าระยะสั้นสูงสุดคืออะไร? |
ยืนยันความสามารถของเซลล์, BMS, สายเคเบิล และตัวเชื่อมต่อ |
|
จุดสูงสุดจะอยู่ได้นานแค่ไหน? |
แยกแยะจุดสูงสุดของการเร่งความเร็วระยะสั้นจากภาระหนักสูงอย่างต่อเนื่อง |
|
AGV สามารถชาร์จระหว่างช่วงพักได้หรือไม่? |
การชาร์จโอกาสอาจลดพลังงานที่ต้องใช้บนเครื่อง |
|
ต้องสำรองเท่าไหร่? |
ตั้งค่าช่วงเวลาการทำงานของ SOC ตามเส้นทางและความน่าเชื่อถือในการชาร์จ |
กลยุทธ์การชาร์จเป็นส่วนหนึ่งของการออกแบบแบตเตอรี่ การอ้างอิงคลาส 24V ที่ให้มารองรับวิธีการชาร์จแบบ CC-CV ในขณะที่วิธีการชาร์จจริงจะถูกเลือกตามโปรเจ็กต์ ขึ้นอยู่กับระบบ AGV การชาร์จอาจเป็นแบบแมนนวล ตามท่าเรือ หรือจัดเรียงเป็นการชาร์จตามโอกาสระหว่างการหยุดตามกำหนดการ
· การชาร์จด้วยตนเอง: เหมาะสำหรับจุดที่ยานพาหนะไม่สามารถให้บริการได้ตามระยะเวลาการชาร์จที่กำหนด
· การชาร์จจากแท่นชาร์จ: อินเทอร์เฟซการชาร์จและตรรกะการควบคุมจะจับคู่กับการจัดแท่นชาร์จ
· โอกาสในการชาร์จ: ระยะเวลาการชาร์จสั้น ๆ สามารถรวมไว้ในตารางการทำงานที่เครื่องชาร์จ แบตเตอรี่ และกลยุทธ์เส้นทางรองรับ
· กระแสไฟชาร์จสุดท้าย การออกแบบตัวเชื่อมต่อ/หน้าสัมผัส และสัญญาณควบคุมต้องได้รับการยืนยันกับอุปกรณ์ชาร์จและตัวควบคุมยานพาหนะ
สำหรับโครงการ AGV และหุ่นยนต์ BMS ไม่ได้เป็นเพียงอุปกรณ์ป้องกันเท่านั้น นอกจากนี้ยังสามารถให้ข้อมูลการปฏิบัติงานแก่ตัวควบคุมยานพาหนะได้อีกด้วย ข้อมูลอ้างอิงที่ให้มารองรับการสื่อสาร CAN หรือ RS485 ที่สามารถเลือกโปรเจ็กต์ได้ พร้อมการยืนยันการแมปโปรโตคอลสำหรับโปรเจ็กต์
|
BMS / รายการอินเทอร์เฟซ |
บทบาทโครงการ |
|
การตรวจสอบแรงดัน กระแส และอุณหภูมิ |
สถานะการทำงานของแบตเตอรี่และอินพุตการป้องกัน |
|
การป้องกันการชาร์จไฟเกิน / การคายประจุเกิน |
ป้องกันการทำงานนอกขีดจำกัดแบตเตอรี่ที่กำหนดไว้ |
|
ป้องกันกระแสเกิน / ลัดวงจร |
ตอบสนองต่อสภาวะทางไฟฟ้าที่ผิดปกติ |
|
ป้องกันอุณหภูมิ |
ควบคุมการทำงานเมื่ออุณหภูมิเกินขีดจำกัดที่กำหนดไว้ |
|
ข้อมูล SOC |
รองรับการระบุพลังงานที่เหลืออยู่และการตัดสินใจในการชาร์จเมื่อนำไปใช้ |
|
สามารถ/RS485 |
การสื่อสารของยานพาหนะ/BMS ตามโปรโตคอลที่ได้รับการยืนยัน |
|
การทำแผนที่โปรโตคอล |
คำจำกัดความของสัญญาณและพฤติกรรมการสื่อสารที่ได้รับการยืนยันกับลูกค้า |
แบตเตอรี่ AGV มักถูกจำกัดโดยช่องใส่แบตเตอรี่ที่มีอยู่ ดังนั้นขนาดกรอบหุ้ม ตำแหน่งมือจับ ทางออกของสายเคเบิล ตำแหน่งตัวเชื่อมต่อ และการเข้าถึงบริการ จึงควรได้รับการตรวจสอบก่อนที่การออกแบบทางกลจะถูกแช่แข็ง ข้อมูลอ้างอิงที่ให้มาจะเปิดกล่องหุ้ม น้ำหนัก ขั้วต่อ และ pinout ไว้เพื่อยืนยันโครงการ
· ขนาดช่องใส่แบตเตอรี่และจุดยึด
· โครงสร้างโลหะหรือโครงสร้างตู้อื่นๆ ที่เหมาะสมกับโครงการ
· การเลือกตัวเชื่อมต่อและสายเคเบิลตามอินเทอร์เฟซปัจจุบันและรถยนต์
· ตำแหน่งเทอร์มินอล / คอนเนคเตอร์ และทิศทางทางออกของสายไฟ
· แสดงหรืออินเทอร์เฟซสถานะตามที่จำเป็น
· ข้อกำหนดในการเข้าถึงบริการ การยก และการเปลี่ยนทดแทน
· ป้ายกำกับและการระบุเฉพาะโครงการ
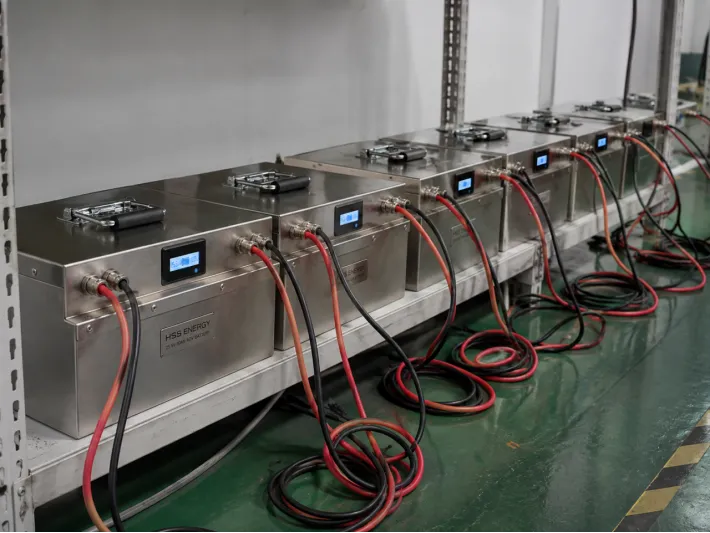
ชุดแบตเตอรี่ HSS Energy AGV ระหว่างการตรวจสอบระบบไฟฟ้าเป็นชุด
สำหรับแบตเตอรี่ AGV แบบสั่งทำ การควบคุมการผลิตจะต้องยืนยันทั้งความสอดคล้องของแพ็คและอินเทอร์เฟซที่มีความสำคัญต่อยานพาหนะ การยืนยันถูกกำหนดโดยเทียบกับข้อกำหนดเฉพาะของโครงการที่ได้รับอนุมัติ แทนที่จะเป็นรายการตรวจสอบทั่วไปรายการเดียว
· การตรวจสอบแรงดันแบตเตอรี่และไฟฟ้า
· การตรวจสอบการทำงานของ BMS และการป้องกัน
· การตรวจสอบการชาร์จ/การคายประจุตามการกำหนดค่าที่ได้รับอนุมัติ
· การตรวจสอบการสื่อสารโดยระบุ CAN หรือ RS485
· การตรวจสอบตัวเชื่อมต่อ สายเคเบิล และพินเอาท์
· จอแสดงผล/การตรวจสอบสถานะเมื่อติดตั้ง
· การตรวจสอบกลไกและรูปลักษณ์
· การตรวจสอบขั้นสุดท้ายเฉพาะโครงการก่อนจัดส่ง
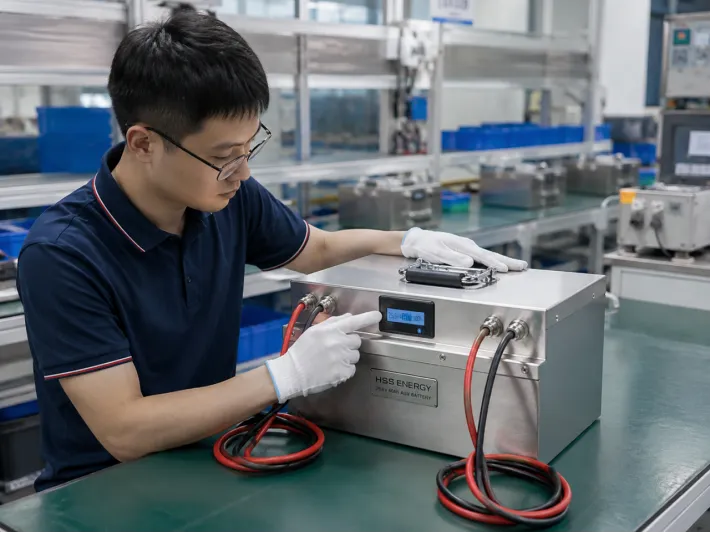
การตรวจสอบการทำงานขั้นสุดท้ายของชุดแบตเตอรี่ HSS Energy AGV
|
แอปพลิเคชัน |
โฟกัสการออกแบบแบตเตอรี่ |
|
คลังสินค้า เอจีวี |
รันไทม์ วงจรเส้นทาง การเทียบท่า และการสื่อสารของยานพาหนะ |
|
แอมอาร์ |
การบูรณาการที่กะทัดรัด ข้อมูล SOC และโอกาสในการเรียกเก็บเงินบ่อยครั้ง |
|
หุ่นยนต์ขนถ่ายวัสดุ |
กระแสสูงสุดระหว่างการเร่งความเร็วและการเคลื่อนที่ของน้ำหนักบรรทุก |
|
รถเข็นอัตโนมัติ / Tugger |
ชั่วโมงการทำงานที่ยาวนานและกำหนดการชาร์จซ้ำได้ |
|
หุ่นยนต์ตรวจสอบ |
บรรจุภัณฑ์ขนาดกะทัดรัดและรันไทม์เฉพาะการใช้งาน |
|
บริการ/หุ่นยนต์เคลื่อนที่ |
บูรณาการทางกล แพลตฟอร์มไฟฟ้าแรงต่ำ และความต้องการด้านการสื่อสาร |
|
ขั้นตอน |
เวที |
เอาท์พุต |
|
1 |
ข้อมูลยานพาหนะ |
แรงดันไฟฟ้า โหลด รันไทม์ ช่องใส่แบตเตอรี่ เครื่องชาร์จ และตัวควบคุม |
|
2 |
ข้อเสนอแบตเตอรี่ |
เคมี โครงสร้างอนุกรม ความจุ และสถาปัตยกรรมทางไฟฟ้า |
|
3 |
การยืนยันอินเทอร์เฟซ |
ตัวเชื่อมต่อ, pinout, การทำแผนที่ CAN/RS485 และอินเทอร์เฟซการชาร์จ |
|
4 |
ตัวอย่าง |
ชุดต้นแบบที่สร้างขึ้นตามการกำหนดค่าที่ตกลงกันไว้ |
|
5 |
การทดสอบยานพาหนะ |
ตรวจสอบรันไทม์ พฤติกรรมโหลดสูงสุด การชาร์จ และการสื่อสารบนอุปกรณ์เป้าหมาย |
|
6 |
การยืนยัน |
ข้อมูลจำเพาะและอินเทอร์เฟซหยุดทำงานหลังจากการตรวจสอบความถูกต้อง |
|
7 |
การผลิต |
การผลิตเป็นชุดและการตรวจสอบเฉพาะโครงการ |
|
คำถาม |
ถ้าใช่/จำเป็น |
ตรวจสอบครั้งต่อไป |
|
มีแพลตฟอร์มแรงดันไฟฟ้า AGV ที่มีอยู่หรือไม่ |
ใช้แรงดันไฟฟ้าของยานพาหนะเป็นจุดเริ่มต้น |
ยืนยันช่วงแรงดันไฟฟ้าของเครื่องชาร์จและตัวควบคุม |
|
การทำงานเต็มกะโดยไม่ต้องชาร์จ? |
ขนาดสำหรับรันไทม์ที่ใช้งานได้ที่ต้องการ |
ตรวจสอบโหลดเฉลี่ยและสำรอง SOC |
|
มีจุดชาร์จไหม? |
ประเมินท่าเรือหรือการชาร์จตามโอกาส |
ยืนยันกระแสไฟชาร์จที่อนุญาตและการออกแบบหน้าสัมผัส/อินเทอร์เฟซ |
|
อัตราเร่ง/น้ำหนักบรรทุกสูง? |
แยกกระแสไฟสูงสุดแยกกัน |
ยืนยันแอมพลิจูดและระยะเวลาสูงสุด |
|
จำเป็นต้องสื่อสารกับยานพาหนะหรือไม่? |
เลือก CAN หรือ RS485 ตามความเหมาะสม |
ยืนยันโปรโตคอลและการทำแผนที่สัญญาณ |
|
ช่องใส่แบตเตอรี่คงที่? |
การออกแบบทางกลตามพื้นที่ว่าง |
ยืนยันการเข้าถึงกล่องหุ้ม ตัวเชื่อมต่อ และการบริการ |
เอกสารการรับรองและการขนส่งเป็นเอกสารการกำหนดค่าเฉพาะ เอกสารที่มีอยู่ควรได้รับการยืนยันโดยเทียบกับรุ่นแบตเตอรี่ขั้นสุดท้าย ตลาดปลายทาง และความต้องการของลูกค้า HSS Energy สามารถจัดเตรียมแพ็คเกจเอกสารที่เกี่ยวข้องสำหรับโครงการที่ได้รับอนุมัติ หากมี
เนื่องจากแบตเตอรี่ AGV และหุ่นยนต์ได้รับการปรับแต่งตามอุปกรณ์เป้าหมาย จึงไม่ควรถือว่าขอบเขตการรับรองครอบคลุมแรงดันไฟฟ้า ความจุ กล่องหุ้ม หรืออินเทอร์เฟซทุกรูปแบบ เว้นแต่การกำหนดค่าที่แน่นอนนั้นจะรวมอยู่ในใบรับรองหรือรายงานที่เกี่ยวข้อง
· AGV / AMR / ประเภทหุ่นยนต์และการใช้งาน
· แรงดันไฟฟ้าของระบบที่กำหนดและช่วงแรงดันไฟฟ้าที่อนุญาต
· กระแสไฟหรือกำลังไฟในการทำงานโดยเฉลี่ย
· กระแสสูงสุดและระยะเวลาสูงสุด
· รันไทม์ที่จำเป็นระหว่างการเรียกเก็บเงิน
· ชั่วโมงทำการรายวัน / รูปแบบกะ
· ขนาดช่องใส่แบตเตอรี่และข้อจำกัดในการติดตั้ง
· รายละเอียดแบตเตอรี่ที่มีอยู่ หากเปลี่ยนชุดปัจจุบัน
· วิธีการชาร์จและข้อมูลจำเพาะของเครื่องชาร์จ
· CAN / RS485 ข้อกำหนดและเอกสารโปรโตคอล
· ข้อกำหนดของตัวเชื่อมต่อ พินเอาต์ และสายเคเบิล
· อุณหภูมิการทำงานและสภาพแวดล้อมการติดตั้ง
· ตลาดเป้าหมาย ข้อกำหนดการรับรอง และปริมาณโดยประมาณ
การกำหนดค่า 25.6V 60Ah / 1.536kWh ที่แสดงในหน้านี้เป็นการกำหนดค่าอ้างอิง HSS โดยอิงตามข้อมูลโครงการที่ให้มา ไม่ใช่ข้อกำหนดเฉพาะของแบตเตอรี่ AGV สากล กระแสต่อเนื่อง กระแสสูงสุด โครงสร้าง น้ำหนัก ขั้วต่อ พินเอาท์ การทำแผนที่การสื่อสาร และโปรไฟล์เครื่องชาร์จขั้นสุดท้ายยังคงได้รับการยืนยันจากโครงการ
ช่วงแรงดันไฟแบตเตอรี่ขั้นสุดท้าย ความจุ ขีดจำกัดกระแส การตั้งค่า BMS โปรโตคอลการสื่อสาร โครงสร้างทางกล ระบบตัวเชื่อมต่อ พารามิเตอร์การชาร์จ และเอกสารประกอบจะอยู่ภายใต้เอกสารข้อมูลโครงการที่ได้รับอนุมัติ ข้อตกลงทางเทคนิค การยืนยันตัวอย่าง PI หรือสัญญา ในกรณีที่ข้อมูลเว็บไซต์แตกต่างจากเอกสารโครงการที่ได้รับอนุมัติ เอกสารโครงการที่ได้รับอนุมัติจะมีผลเหนือกว่า
ส่งข้อมูลแรงดันไฟฟ้าของยานพาหนะ ข้อมูลโหลด ระยะเวลาใช้งานที่ต้องการ กระแสไฟสูงสุด ขนาดช่องแบตเตอรี่ วิธีการชาร์จ และข้อกำหนดในการสื่อสาร HSS Energy สามารถใช้อินพุตเหล่านี้เพื่อกำหนดสถาปัตยกรรมแบตเตอรี่และอินเทอร์เฟซที่ต้องตรวจสอบความถูกต้องบนอุปกรณ์เป้าหมาย